Paradoxul infrastructurii în robotică
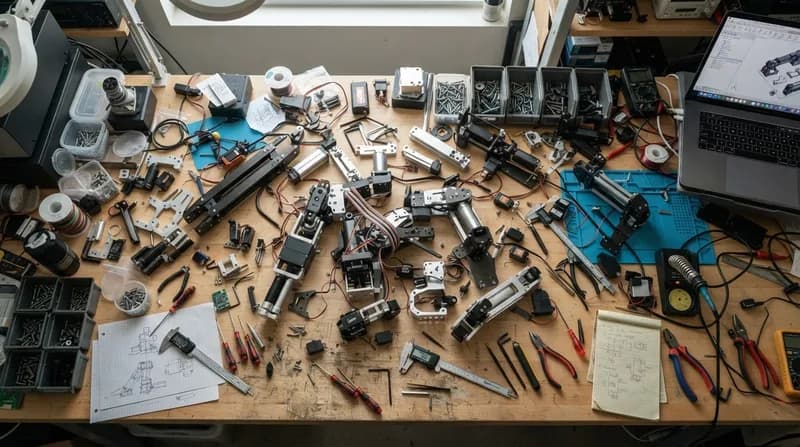
De ani de zile, sectorul tehnologic așteaptă un moment de tip „ChatGPT” în robotică – acea scânteie transformatoare în care un model generalist face automatizarea sofisticată accesibilă tuturor. Totuși, conform Amulyei Vishwanath, veterană a diviziei de robotică de la Nvidia și actual partener la Techable VC, industria nu a atins încă acest punct de inflexiune. Ea descrie stadiul actual al roboticii drept o „eră Lego”, o perioadă în care blocurile fundamentale ale disciplinei sunt demontate și reconstruite de la zero.
În timp ce numeroase startup-uri se întrec în a integra agenți AI generativi în corpuri robotice, Vishwanath susține că interfața hardware-software nu este pregătită pentru o revoluție de tip „plug-and-play”. Componentele de bază care determină performanța în lumea reală – actuatoarele, mâinile robotice specializate și protocoalele de siguranță esențiale – trec printr-un proces de evoluție necesar. Până când aceste elemente fizice nu vor fi standardizate și optimizate pentru interacțiuni de înaltă performanță cu mediul înconjurător, abordările axate exclusiv pe software vor continua să întâmpine dificultăți majore.
Trecerea către „Physical AI”
Perspectiva lui Vishwanath este fundamentată pe cei șapte ani în care a condus marketingul de produs pentru platformele de robotică Nvidia, unde a observat prăpastia dintre potențialul computațional și execuția fizică. Tendința actuală în industrie presupune depășirea automatizărilor simple, pre-programate, în favoarea a ceea ce este numit acum „Physical AI”. Această tranziție necesită mult mai mult decât un model de limbaj; ea reclamă o relație simbiotică profundă între știința materialelor avansate, procesarea senzorială cu latență redusă și un design mecanic robust.
Teza de investiții a Techable VC se concentrează pe această realitate. În loc să urmărească ciclurile de hype ale AI-ului pur software, firma prioritizează infrastructura fizică subiacentă. Aceasta include dezvoltarea unor extremități robotice mai eficiente care să poată imita dexteritatea umană, rafinarea senzorilor capabili să opereze în medii nestructurate și stabilirea unor noi cadre de siguranță care să poată gestiona imprevizibilitatea spațiilor ocupate de oameni. Investind în aceste straturi fundamentale, Vishwanath urmărește să stabilizeze „piesele Lego” care vor susține, în cele din urmă, robotica generalistă extrem de capabilă pe care piața o așteaptă.
De ce este important
- Blocajul hardware: Industria conștientizează faptul că modelele AI sofisticate sunt la fel de eficiente ca și corpurile fizice pe care le controlează. Fără hardware fiabil și dexter, inteligența rămâne captivă în simulări digitale.
- Redefinirea așteptărilor: Prin concentrarea pe „era Lego”, comunitatea de investiții își schimbă atenția de la ciclurile rapide de dezvoltare software specifice web-ului către ciclurile mai lente și riscante ale roboticii fizice.
- Standarde de siguranță: Tranziția de la brațe industriale specializate la roboți mobili colaborativi necesită o revizuire completă a standardelor globale de siguranță, un proces care rezistă inerent culturii „move fast and break things” din industria software.
În cele din urmă, așteptarea unui moment decisiv în robotică continuă. În timp ce comunitatea AI rămâne obsedată de scalarea modelelor fundamentale, pionierii următoarei generații de roboți se concentrează pe rigoarea ingineriei mecanice. Pe măsură ce aceste piese fundamentale se vor așeza la locul lor, industria va vedea, cel mai probabil, o evoluție mai durabilă și mai practică a roboticii, îndepărtându-se de demonstrațiile de noutate către un viitor al productivității concrete în lumea reală.