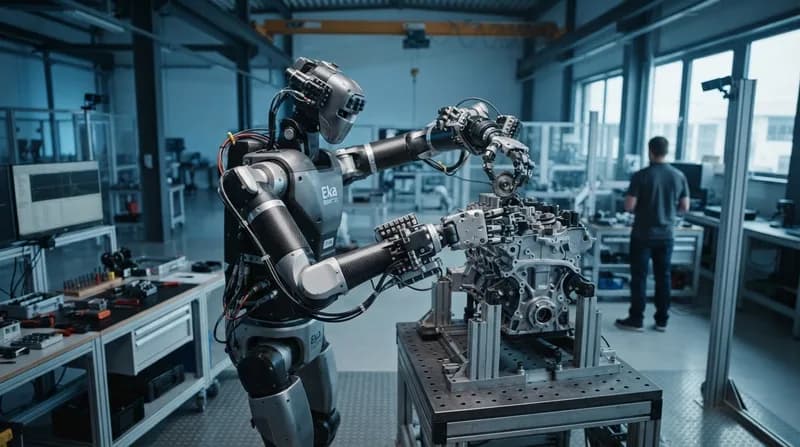
O nouă paradigmă în robotică
Timp de mulți ani, industria robotică a urmărit idealul dexterității umane „hrănind” roboții cu volume uriașe de date video, în încercarea de a învăța mașinile să imite modelele vizuale ale mișcării umane. Eka Robotics, un startup fondat de Pulkit Agrawal, profesor la MIT, și Tuomas Haarnoja, fost cercetător la Google DeepMind, susține că această abordare este fundamental greșită. Soluția lor? O schimbare radicală către un model de „viziune-forță-acțiune”, care prioritizează realitatea fizică a atingerii, contactului și feedback-ului de forță.
Această abordare inovatoare a atras atenția marilor firme de capital de risc, Eka reușind recent să închidă o rundă de finanțare Seria A de 150 de milioane de dolari, ceea ce a adus evaluarea post-investiție a companiei la impresionanta sumă de 1,45 miliarde de dolari. Condusă de a16z și F-Prime, investiția subliniază sentimentul tot mai răspândit în industrie că secretul agilității robotice reale nu se află într-un ecran, ci în tensiunea fizică a unui braț robotic care interacționează cu un obiect.
Tehnologia din spatele succesului
Nucleul performanței Eka este o mână robotică personalizată, extrem de flexibilă, dotată cu senzori de forță avansați. În timp ce majoritatea companiilor de robotică se concentrează pe procesarea vizuală — identificarea obiectului și poziționarea acestuia — Eka pune accent pe ceea ce simte robotul în timpul manipulării. Modelul lor fundamental integrează limbajul și input-urile vizuale cu date de forță în timp real, permițând robotului să execute sarcini delicate, precum manipularea unor obiecte fragile — cum ar fi o zmeură coaptă — fără a le strivi.
Viteza și fiabilitatea acestor mașinării se dovedesc a fi transformative. În demonstrațiile recente, sistemele Eka au reușit să manipuleze aproximativ 1.500 de obiecte pe oră, cu o rată de succes de peste 95%. Această eficiență depășește considerabil capacitatea umană, iar abilitatea robotului de a se redresa după eșecuri prin încercarea unor tehnici de prindere diferite oferă un nivel de „umanitate” pe care observatorii îl descriu drept impresionant și, pe alocuri, neliniștitor.
De ce contează
- Eliminarea decalajului de „ultimul milimetru”: Fondatorii Eka argumentează că viziunea este utilă doar pentru poziționare, în timp ce acțiunea propriu-zisă de apucare este guvernată de fizica contactului.
- Scalabilitate de la simulare la realitate: Utilizând simulatoare fizice de înaltă fidelitate, Eka generează mii de ore de experiență de antrenament în câteva minute, eliminând nevoia de demonstrații umane manuale, care sunt lente.
- Economia hardware: Compania urmărește obținerea unei fiabilități ridicate cu componente accesibile, vizând în prezent un cost hardware de sub 1.000 de dolari pentru cleștii săi specializați.
Drumul înainte: De la laborator la linia de producție
În ciuda entuziasmului, Eka se confruntă cu provocarea clasică a roboticienilor: tranziția de la mediile de laborator controlate la realitatea imprevizibilă a liniilor de asamblare industriale. Deși compania desfășoară deja programe pilot confidențiale axate pe operațiuni de tip „pick-and-place” și manipularea cablurilor, testul suprem rămâne durabilitatea. Obiectivul este dezvoltarea unor sisteme capabile să opereze milioane de cicluri de lucru fără defecțiuni mecanice sau algoritmice.
În prezent, hardware-ul companiei este certificat pentru 5 milioane de cicluri, echipa de ingineri lucrând pentru a atinge standardul din industrie de 20 de milioane. Abordând mai întâi sectoare industriale specifice, cu valoare ridicată, Eka urmărește să demonstreze robustețea AI-ului său bazat pe fizică înainte de a încerca sarcini mai complexe, de uz general. Pe măsură ce domeniul roboticii continuă să evolueze, accentul pus de Eka pe inteligența fizică ar putea deveni modelul de referință pentru următoarea generație de automatizări industriale.